


智慧仓储物流自动化:RK3588工控机4路千兆网口驱动供应链提效
摘要:
AGV/AMR智能搬运机器人的导航方式正从磁条、二维码向激光SLAM和视觉SLAM迁移,对主控器的算力、接口密度和环境适应性提出了更高要求。英康仕工控的NIS-5130-4L嵌入式工控机基于瑞芯微RK3588/3588J平台,提供4路千兆网口、2路CAN、8路隔离DI/DO及隔离串口,支持DC 12-36V宽压输入,可选-40℃宽温版本,适配车体电气舱安装,为智慧仓储物流自动化提供了一台高集成度的主控硬件方案。
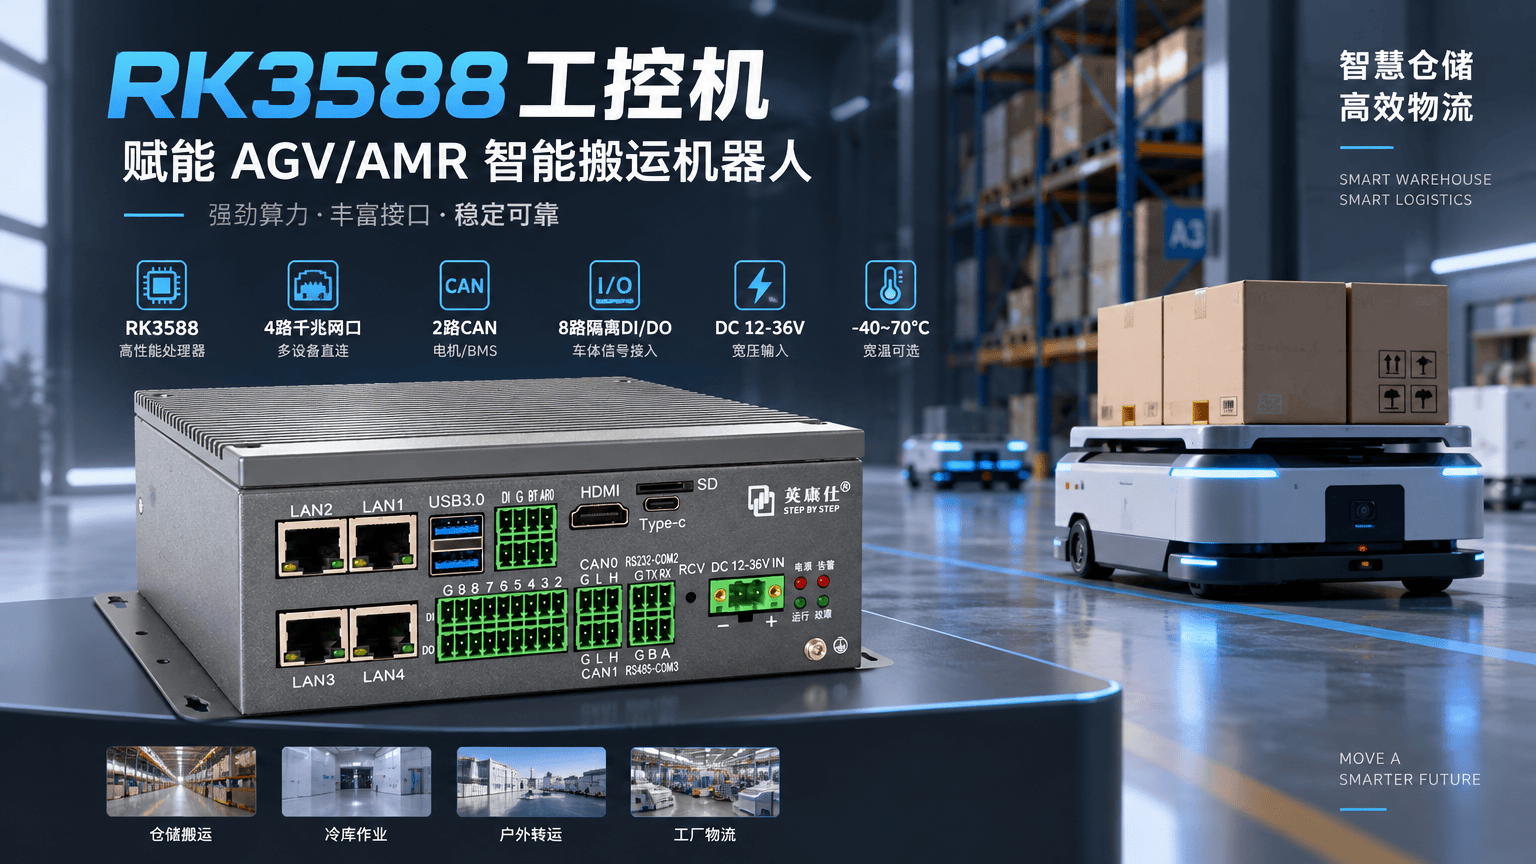
一、AGV/AMR主控选型面临的问题
AGV/AMR的导航方式正从磁条、二维码向激光SLAM和视觉SLAM迁移,主控器的算力需求随之上升。激光点云处理、视觉特征提取、多传感器融合定位需要在车体运动过程中实时完成。车体上还要接入激光雷达、深度相机、防撞条、急停按钮、电机驱动器、电池BMS等外设,接口种类和数量都在增加。
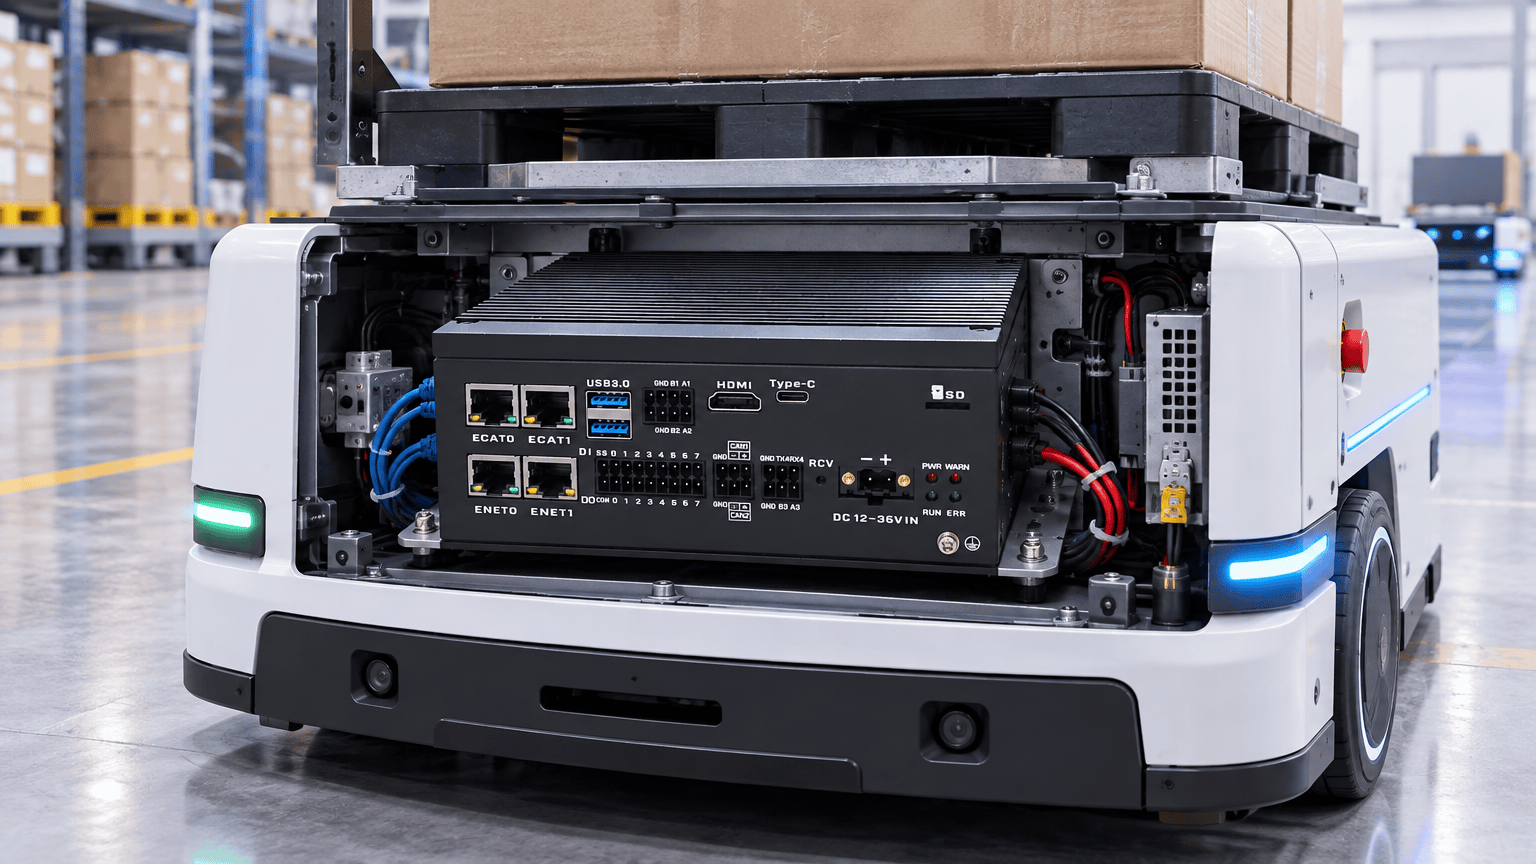
常见问题包括:网口不够用,激光雷达和相机各占一路后,调试终端和车载交换机就要外挂设备;IO点数不足,防撞信号和电机使能需要额外转接板;供电不干净,电池电压波动和电机启停浪涌导致主控重启;空间紧凑,电气舱里电池和驱动模块已经占了大半。
二、RK3588/3588J平台 算力与宽温兼顾
NIS-5130-4L搭载瑞芯微RK3588/3588J处理器,8nm制程,四核Cortex-A76加四核Cortex-A55架构。RK3588J为宽温版本,工作温度覆盖 -40℃至70℃,适合冷库、户外转运等低温场景。内存提供4GB/8GB/16GB LPDDR4X可选,存储覆盖64GB/128GB/256GB eMMC,另设SD卡槽、M.2和SATA扩展位。
这套配置可支撑激光SLAM建图、路径规划、视觉推理与调度通信并行运行。大小核分工明确,重计算任务交给A76大核,通信和状态监控由A55小核处理。
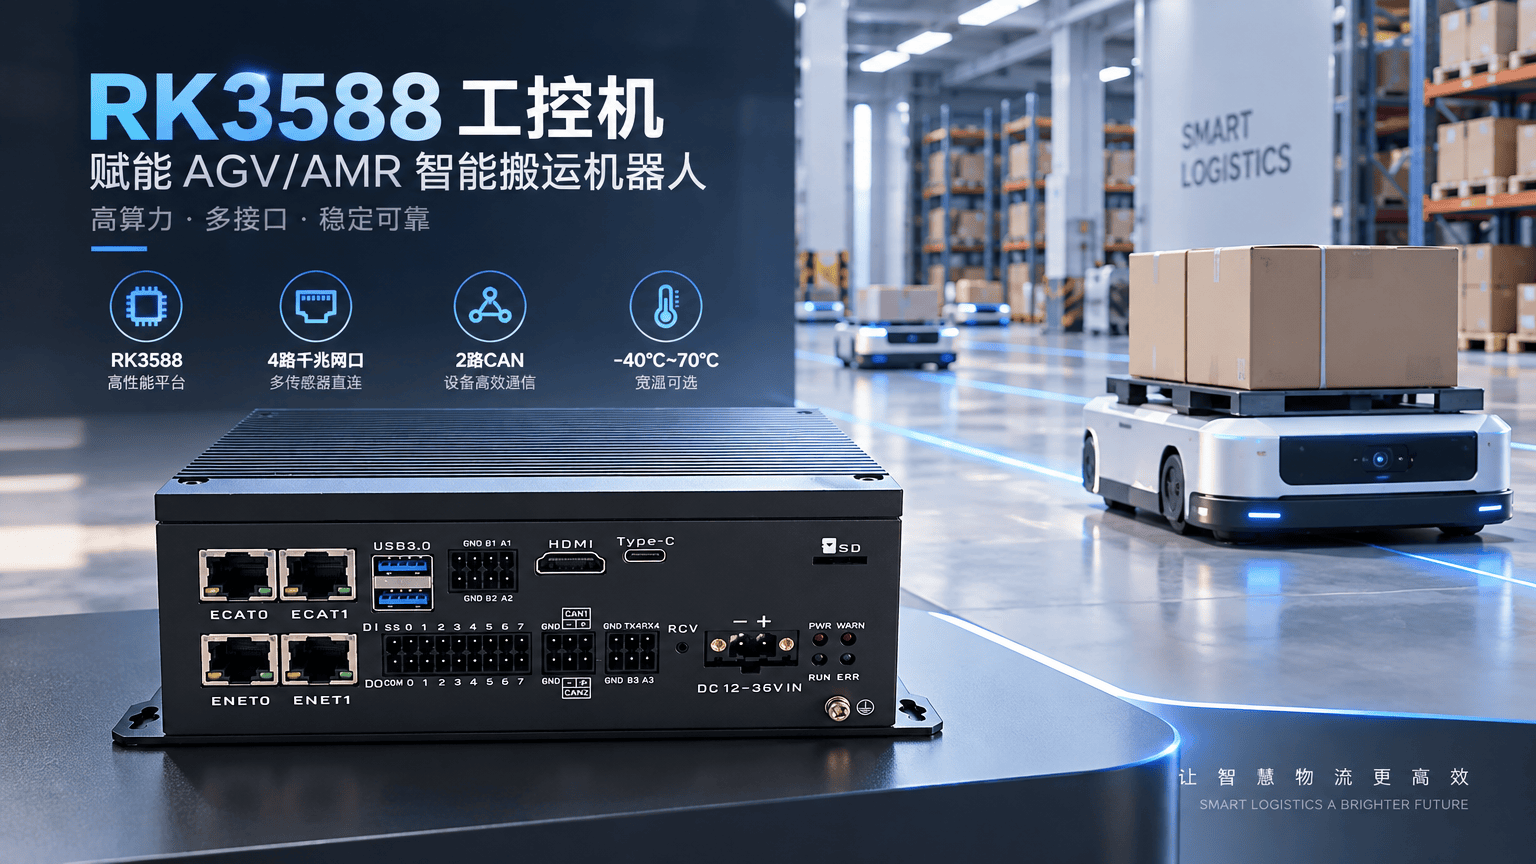
三、4路千兆网口加2路CAN 多传感器直连
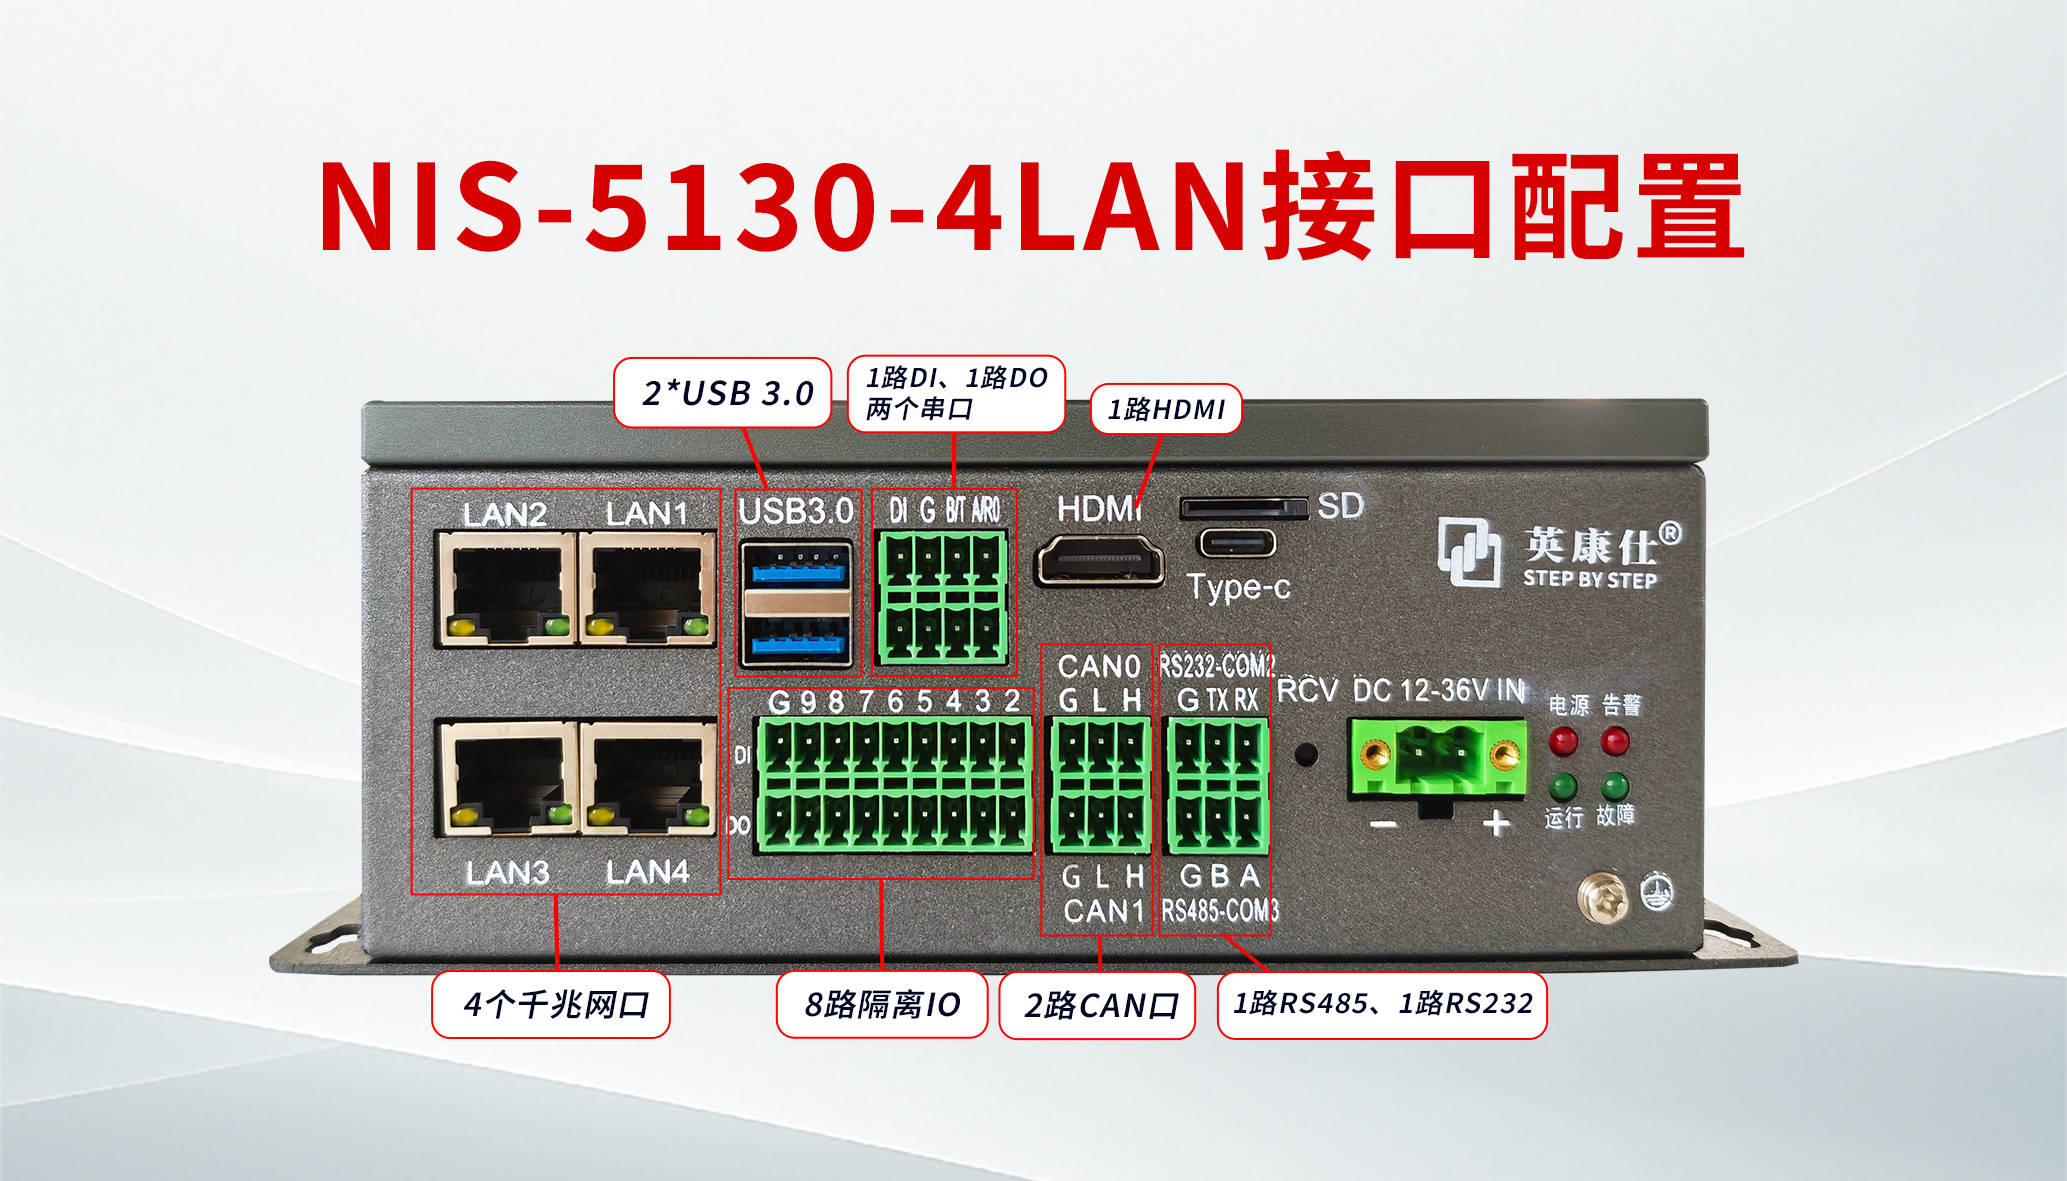
NIS-5130-4L提供4个千兆网口,激光雷达、视觉相机、车载交换机、调试终端可各占一路,不同数据流做网段隔离部署。相比双网口方案,4路千兆省去了外挂交换机的环节。
2路CAN接口可直接对接电机驱动器或电池BMS。CAN总线在AGV中应用广泛,主控原生支持CAN意味着不需要外挂CAN转以太网模块,通信链路更短。
四、8路隔离DI/DO与隔离串口 车体外设接入
车体上的避障雷达、防撞条、急停按钮、到位检测、电机使能、抱闸控制、灯光报警等信号,以往需要外挂IO模块才能接入。NIS-5130-4L提供8路隔离DI与8路隔离DO,前面板另有1路DI和1路DO。DI和DO均采用隔离设计,可直接连接车体传感器和执行器。
串口方面,COM2为带隔离的RS232,COM3为带隔离的RS485,另有2个RS232/485跳线可选串口。隔离设计可抑制电机和驱动器产生的共模干扰。
五、宽压输入与紧凑机身
AGV/AMR的供电来自电池母线,电压随充放电状态波动。NIS-5130-4L支持DC 12-36V宽压输入,内置电源反向及过压保护,直接从车载电池母线取电即可。内建硬件看门狗定时器。
整机尺寸162.5mm×110mm×65.4mm,含安装耳为188.5mm×110mm×65.4mm。工作温度覆盖-20℃至70℃,湿度0%至90%无凝露。
六、与同类方案的差异化
市面上AGV主控方案多基于低功耗ARM平台或老款X86平台。低功耗ARM方案算力有限,视觉SLAM和多路视频处理容易卡顿;老款X86平台功耗偏高,电池续航受影响。
NIS-5130-4L的差异集中在几个维度。网口数量上,4路千兆在同尺寸工控机中属于较高配置。IO集成上,8路隔离DI与8路隔离DO可直接接入车体信号。通信接口上,2路CAN原生支持。供电与环境上,DC 12-36V宽压和可选-40℃宽温版本覆盖了冷库、户外等场景。存储扩展上,M.2和SATA提供了灵活的本地存储方案。
FAQ
Q:RK3588J和RK3588有什么区别?
A:RK3588J为宽温版本,工作温度覆盖-40℃至70℃,适合低温冷库或户外场景;RK3588为标准版本,工作温度-20℃至70℃。
Q:4路千兆网口在实际部署中怎么分配?
A:激光雷达、视觉相机、车载交换机、调试终端可各占一路,也可根据项目做网段隔离。
Q:CAN接口能直接接电机驱动器吗?
A:可以。2路CAN可直接对接电机驱动器或电池BMS,最大速率1Mbps。
Q:8路隔离DI/DO能接哪些车体信号?
A:防撞条、急停按钮、到位检测、电机使能、抱闸控制、灯光报警等信号均可直接接入。
Q:供电可以直接从电池母线取吗?
A:支持DC 12-36V宽压输入,内置电源反向及过压保护,可直接从电池母线取电。


